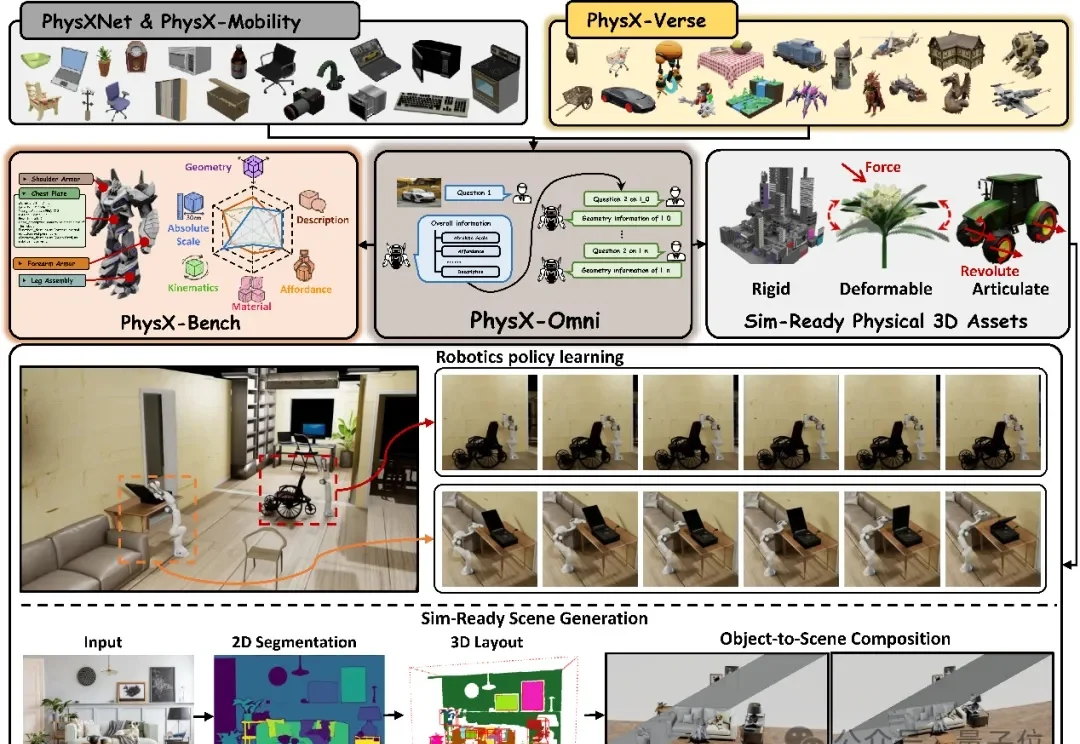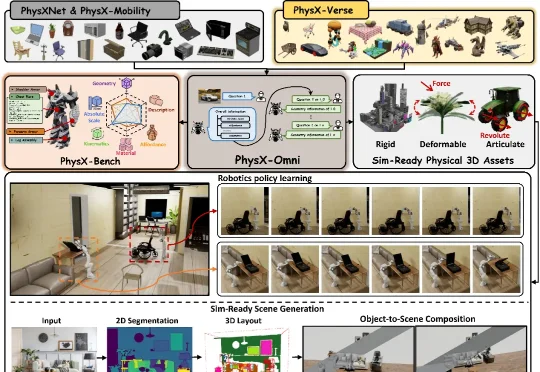
大晓机器人联合南洋理工打通Physical AI全链路!PhysX-Omni补齐物理AI基建
大晓机器人联合南洋理工打通Physical AI全链路!PhysX-Omni补齐物理AI基建该论文第一作者为曹子昂,研究方向主要聚焦于 3D AIGC、Physical AI 与具身智能。论文主要合作者包括来自南洋理工大学的李海天、姚润茂、洪方舟、陈昭熹,以及大晓机器人的刘英豪和潘亮。通讯作者为南洋理工大学刘子纬教授。
搜索
该论文第一作者为曹子昂,研究方向主要聚焦于 3D AIGC、Physical AI 与具身智能。论文主要合作者包括来自南洋理工大学的李海天、姚润茂、洪方舟、陈昭熹,以及大晓机器人的刘英豪和潘亮。通讯作者为南洋理工大学刘子纬教授。
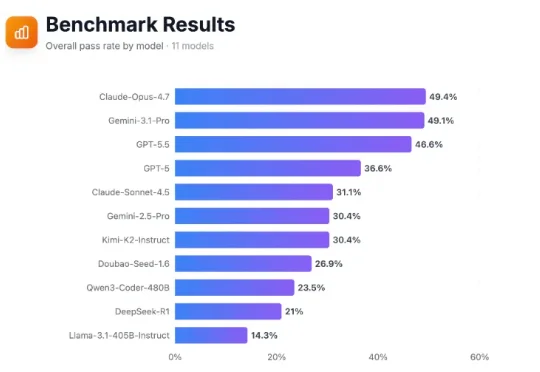
近日,来自清华大学智能产业研究院(AIR)的团队联合北京智源研究院(BAAI)、北京大学、南京大学等机构构建了一个基准:GeoCodeBench。这是一个面向 3D 几何计算机视觉的 PhD 级 coding benchmark,
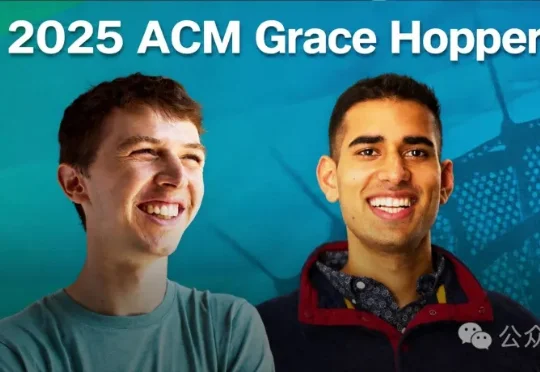
计算机界「青年图灵奖」出炉了!今天,2025 ACM Grace Hopper大奖正式揭晓,一锤砸中了两位灵魂人物——获奖理由只有一个词:NeRF(神经辐射场)。
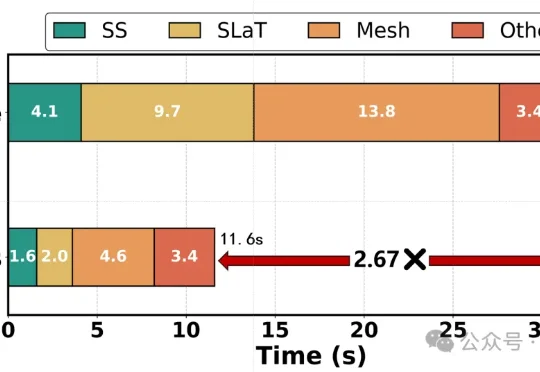
来自中国科学院计算技术研究所、ETH Zurich等机构的研究者提出了Fast-SAM3D。该方法直接面向SAM3D的推理链路做训练无关加速,在最大程度保持重建质量的同时,将单对象生成提速最高2.67倍,场景生成提速最高2.01倍。
3D生成领域,一个核心矛盾正在浮出水面。
他们的新选择。
VAST近期完成合计近2亿美元的A+及A++轮融资,领投方为渶策资本、国寿长三角科创基金。拿到这笔钱的同时,VAST也带来了他们最新的世界模型进展:Project Eden。区别于业内「动作条件视频生成」与「静态3D场景生成」等常规路径,Project Eden创造性地将底层状态推演与视觉呈现进行了原生解耦。
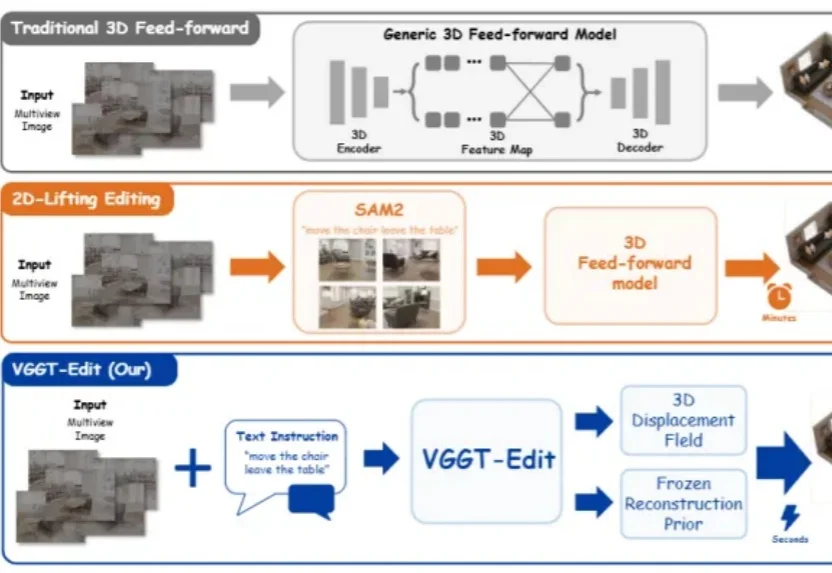
3D世界“会看”了,但还不会“改”。
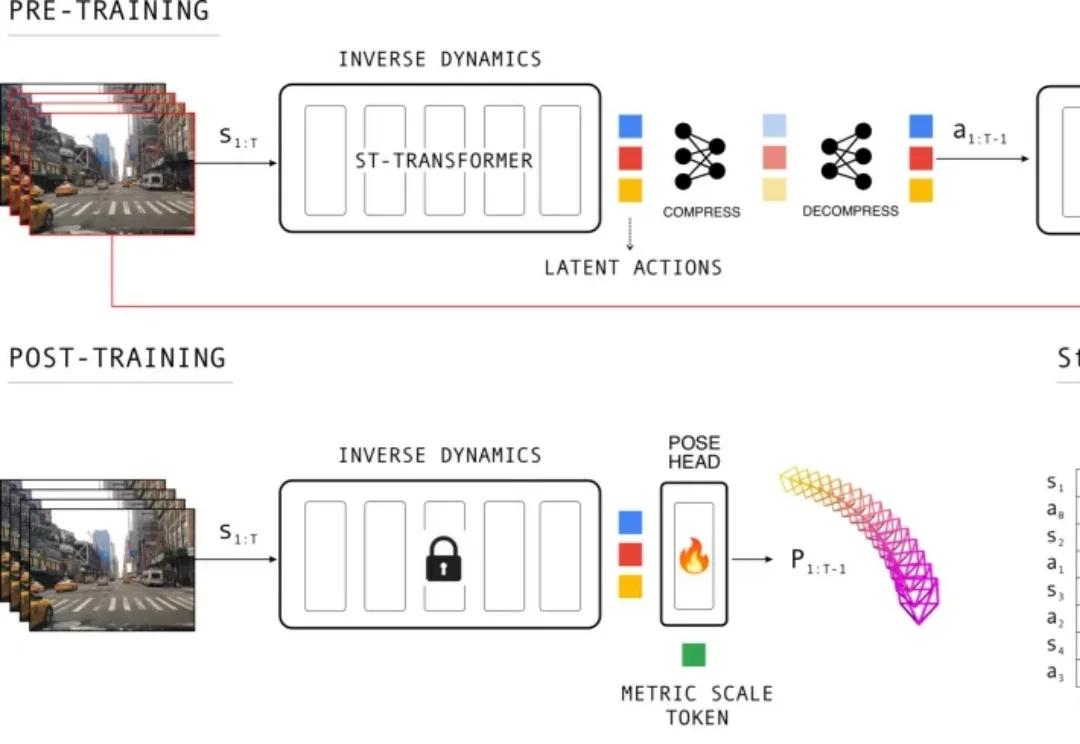
不用百万级 3D 标注,模型也能从普通驾驶视频中学会「自己是怎么动的」。Wayve 的 LA-Pose 试图把未标注视频里的运动信号,转化为自动驾驶系统所需的相机位姿估计能力。
我们知道,世界是三维的。