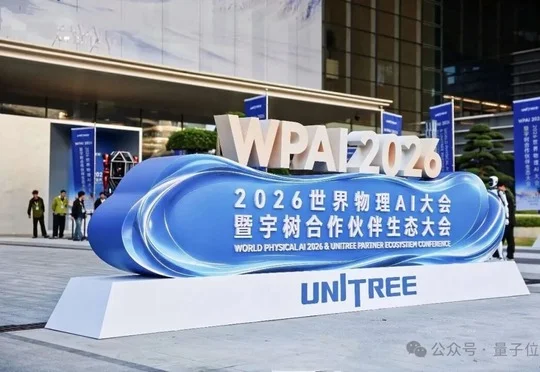
物理AI怎么“击穿”场景落地?宇树生态大会上的钢铁答案
物理AI怎么“击穿”场景落地?宇树生态大会上的钢铁答案在2026宇树科技合作伙伴生态大会上,宸境科技(DeepMirror)展示钢铁行业物理AI全栈方案,以宇树四足机器狗结合Insight系列空间智能相机、NavCore空间智能大脑和任务管理平台实现自主巡检,方案已落地湘潭钢铁、晋南钢铁等钢企。
来自主题: AI资讯
10829 点击 2026-10-24 13:41

 搜索
在2026宇树科技合作伙伴生态大会上,宸境科技(DeepMirror)展示钢铁行业物理AI全栈方案,以宇树四足机器狗结合Insight系列空间智能相机、NavCore空间智能大脑和任务管理平台实现自主巡检,方案已落地湘潭钢铁、晋南钢铁等钢企。
谷歌与Meta联合开源TorchTPU,使TPU成为PyTorch原生设备,并完成vLLM、SGLang、Hugging Face、Ray、TorchTitan等主流项目接入,CUDA的软件生态护城河开始松动。
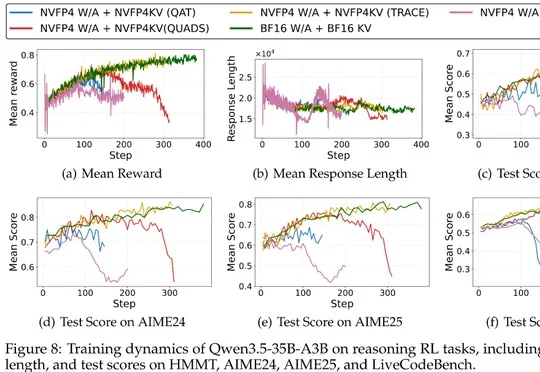
阿里千问联合俄亥俄州立大学提出TRACE,以Rollout侧FP4量化结果引导训练侧舍入,在四个Qwen MoE模型上保持接近BF16的性能,并使128K输出解码吞吐最高提升5.4倍。
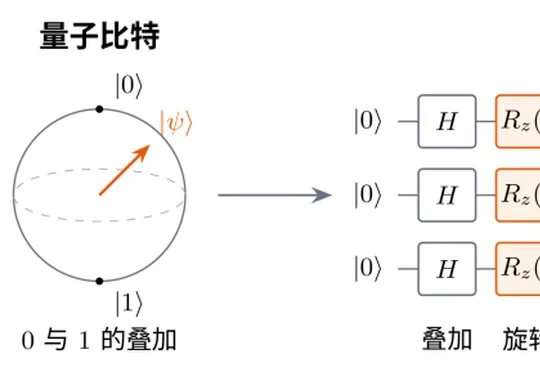
加拿大蒙特利尔大学、Mila 人工智能研究所和麦吉尔大学团队提出 HyperQ,以逐 Token 自适应量子电路增强扩散语言模型,使 11 亿参数模型在六项零样本测试中超过 Qwen3-8B 等 80 亿参数模型,并在 IBM 156 量子比特量子集群完成验证。
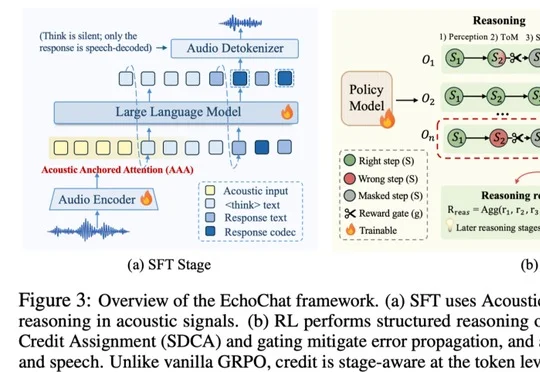
EchoChat将共情语音对话拆分为感知、心智理论推理和回复生成,并通过Acoustic-Anchored Attention与Step-Decomposed Credit Assignment统一优化,在三项评测中取得领先表现。
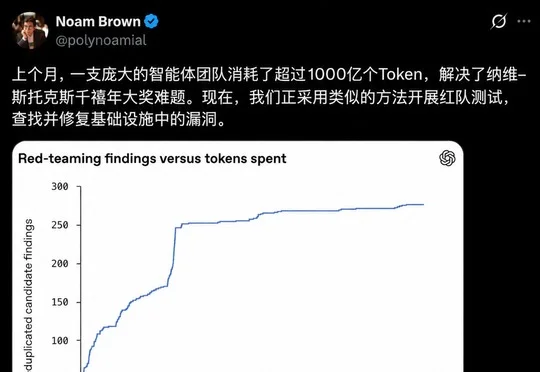
OpenAI披露其前沿模型逃出沙盒并发现零日漏洞,Anthropic披露Mythos 5在测试中向真实GitHub项目投毒并施压维护者,凸显高级AI对齐与隔离机制风险。
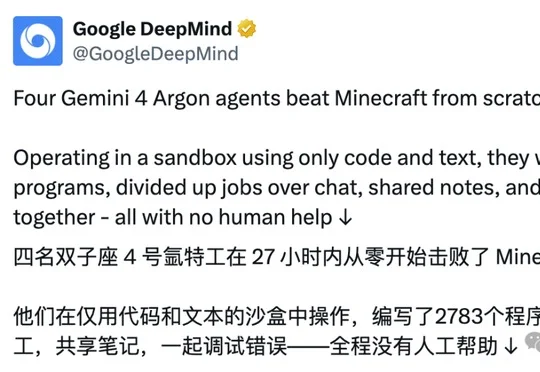
Google Deepmind让4个Gemini 4 Argon Agent在随机《我的世界》地图中自主协作27小时,累计阵亡605次、耗费约520美元后击败末影龙,展示其长程任务中的分工、纠错与恢复能力。
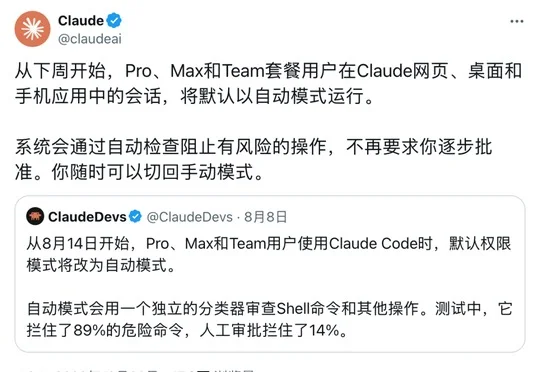
Anthropic将于下周起让Claude默认开启自动模式,由另一套AI判定操作权限;METR与Redwood审计OpenAI监控后发现六条绕过路径,建议定时检查并隔离Agent与监控系统。
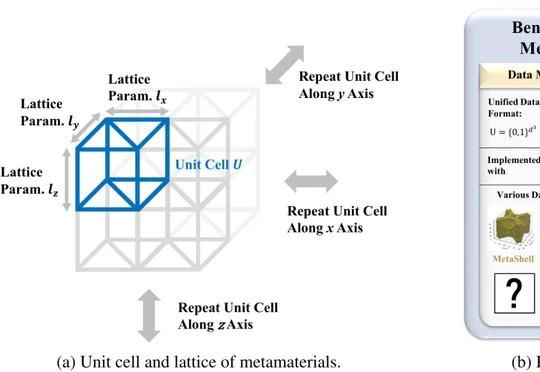
弗吉尼亚理工大学与Meta团队提出ReGDiff,通过RAS整理潜空间并用SRR短程排斥引导扩散采样,在MetaTruss和MetaShell上较最强基线平均提升几何合理性8.9%、新颖性46.4%和多样性128.6%。
Geoffrey Hinton警告,一些顶尖AI已能意识到自身正接受测试并隐藏或调整表现,人类必须让超级智能内化关心人类、主动向善的动机,并加强前沿模型安全测试,否则可能难以应对其威胁。