10个问答,深入分歧之下的具身机器人|对话苏度科技、蚂蚁灵波、自变量机器人、破壳机器人创始人、首席科学家
10个问答,深入分歧之下的具身机器人|对话苏度科技、蚂蚁灵波、自变量机器人、破壳机器人创始人、首席科学家数据从哪儿来?模型怎么做?落地在哪里?
来自主题: AI资讯
9340 点击 2026-09-14 09:21

 搜索
数据从哪儿来?模型怎么做?落地在哪里?

国内首个被认证的数字人Yuri在2026外滩大会举办全球首场AI虚拟偶像线下音乐会,通过真人伴奏与仿生机器人同台,尝试让AI与现场观众进行面对面交互。

在JDDiscovery-2026京东全球科技探索者大会上,智元、智平方、鹿明机器人、逆矩阵科技与京东探索研究院围绕"具身智能走出Demo"展开圆桌讨论,指出机器人从Demo走向真实落地的核心瓶颈已从单点模型能力转向数据、反馈闭环与系统能力,并认为GPT-6 Astra代表的语言模型上限及物理AI基座模型的构建将推动具身范式发生重大变化。

桥介数物创始人尚阳星透露,公司将做了三年的项目制全身运动控制业务升级为平台产品RoboCraft AI,用户上传视频即可在半小时内完成动作提取、仿真与实机部署,并刚刚完成由中国移动链长基金领投的亿元级融资。

Maxinsights累计交付超200万小时第一人称数据,成为Figure、Genesis AI、Dyna Robotics等硅谷头部具身智能团队的数据基础设施,凭借150万小时高质量数据存量与全链路算法处理能力推动具身智能Scaling Law持续验证。

PhyAgentOS v1.0.0正式发布,这套由中山大学HCP实验室、鹏城国家实验室具身智能研究所与X-Era Lab联合研发的开源物理智能体Harness,以MIT协议开源并支持43种异构机器人构型,为物理智能体打造可执行、可验证、可恢复、可演进的统一执行基座。

针对世界模型定义的分歧,李飞飞将其分为渲染器、模拟器和规划器,朱军及生数科技团队则提出理解、想象、行动三项核心能力与五级进化路线图,Motus2通过策略、模拟器、评估器一体化架构推动机器人行动闭环自进化。

北京航空航天大学与新加坡南洋理工大学联合在Nature子刊npj Robotics发表PhyFilter模块,借助机器人实时状态反馈与物理微分结构在线修正学习残差,使仅在平地仿真训练的策略可直接跨越石板路、草地、沙地与碎石路等多类未见真实地形。

AI科技评论独家获悉,地瓜机器人具身智能负责人何泳澔已离职并加入具身赛道新公司,预计近期官宣,何泳澔为中科院自动化所模式识别与人工智能博士,其研究重心偏向工业场景落地。
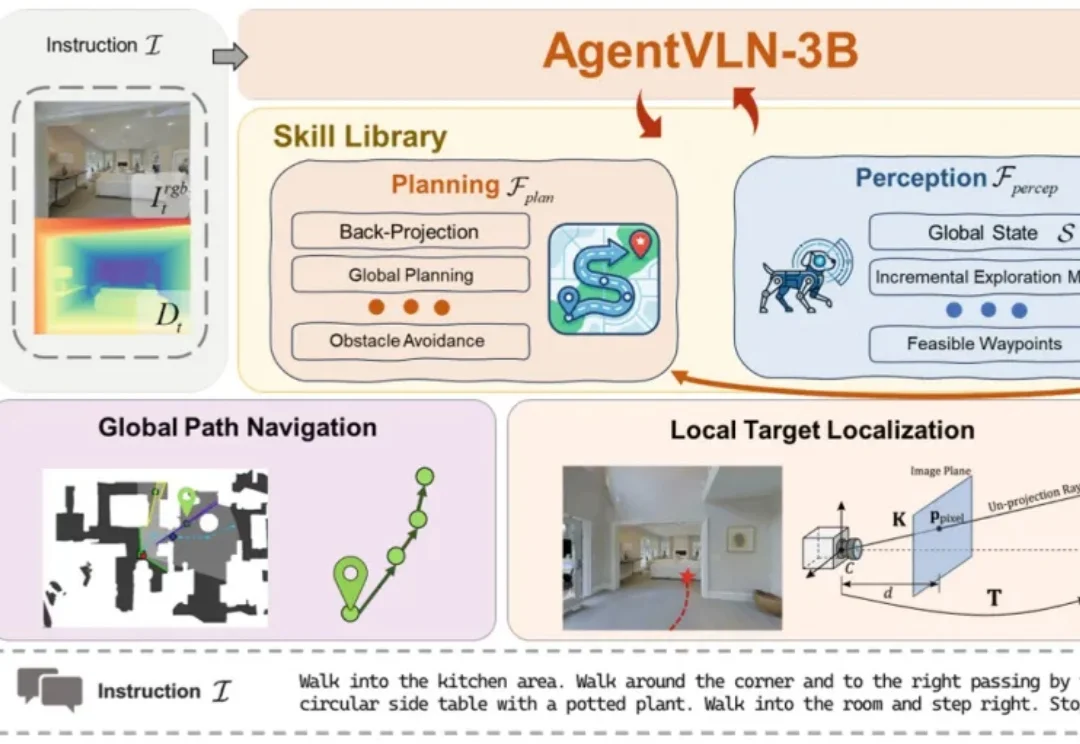
近年来,视觉语言模型(Vision-Language Model, VLM)在图像理解、语义推理等任务中展现出了强大的能力。然而,当这些模型真正进入物理世界,让机器人根据一句自然语言指令完成自主导航时,仍然面临巨大挑战。