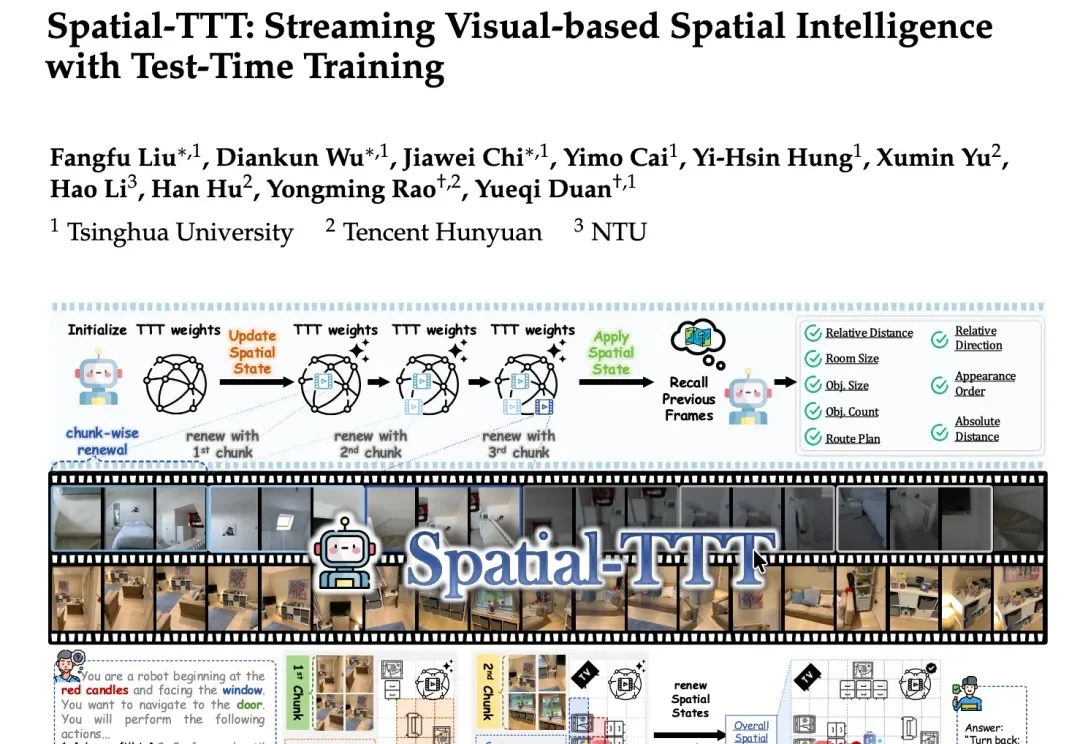
入选ECCV 2026!清华开源空间模型打败Gemini:真正的空间智能是在世界变化中持续学习
入选ECCV 2026!清华开源空间模型打败Gemini:真正的空间智能是在世界变化中持续学习在机器人、自动驾驶、AR等真实场景中,空间理解从来都不是“看一眼图像”就能解决的问题。
来自主题: AI技术研报
6867 点击 2026-06-22 15:16

 搜索
在机器人、自动驾驶、AR等真实场景中,空间理解从来都不是“看一眼图像”就能解决的问题。
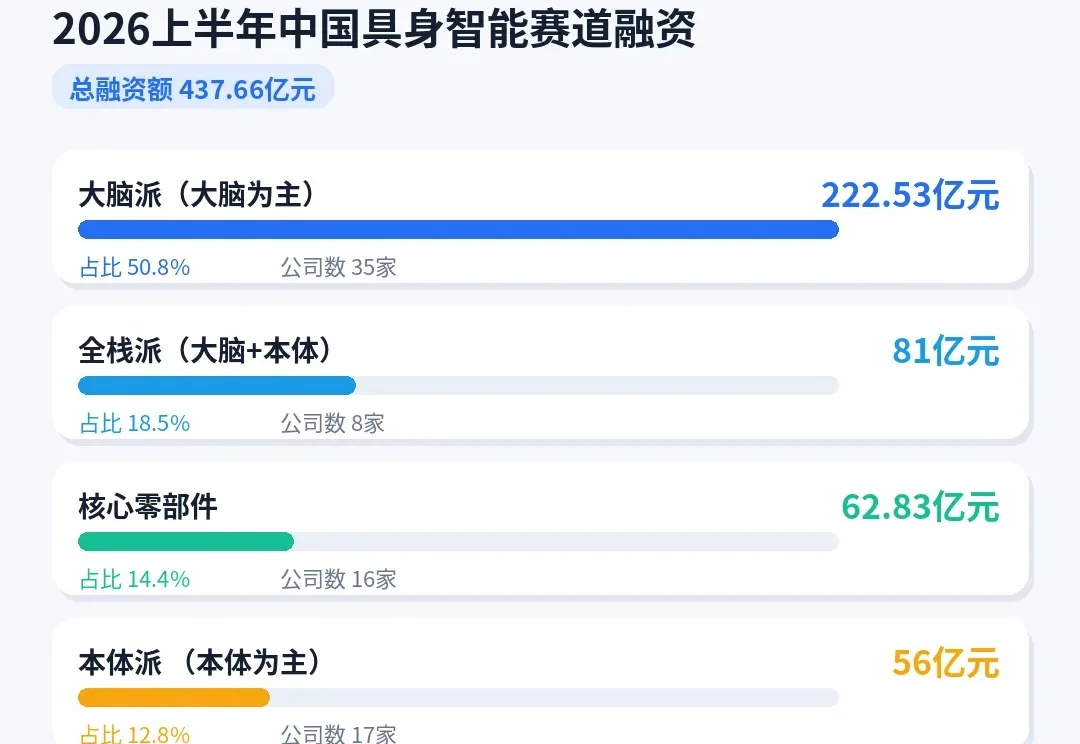
具身智能领域的资本,正在涌向机器人的“大脑”。
硬氪获悉,AI厨房机器人品牌「栗上LISSOME」(以下简称“栗上”)近日完成数千万元人民币A轮融资。本轮融资由红杉中国、Brizan Ventures领投,老股东及HKX等机构跟投。此前,栗上已累计获得来自李泽湘教授的清水湾基金、高秉强教授、挑战者资本、高锋耐心资本、XbotPark宁波基地等机构的数千万元融资。
2011 年,Judea Pearl 凭借在因果推理领域的奠基性贡献获得图灵奖。他提出AI必须跨越三层:关联、干预、反事实。2018 年,他在面向大众的著作《The Book of Why》中将这一框架系统化为“因果之梯”。
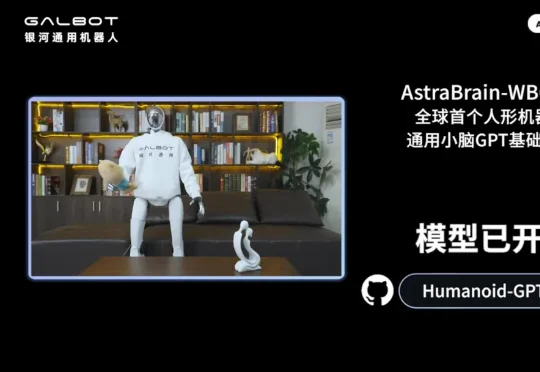
银河通用团队用史上最大、整整 20 亿帧的动捕数据,训练出了全球首个人形机器人全身实时运控基座大模型,该模型零样本泛化全新动作,成功率从 MLP 架构的 76.89% 跃至 92.58%,推理延迟仅 0.39ms,效果超越英伟达 SONIC,甚至比目前业内主流 TWIST 系统速度提升至五倍。
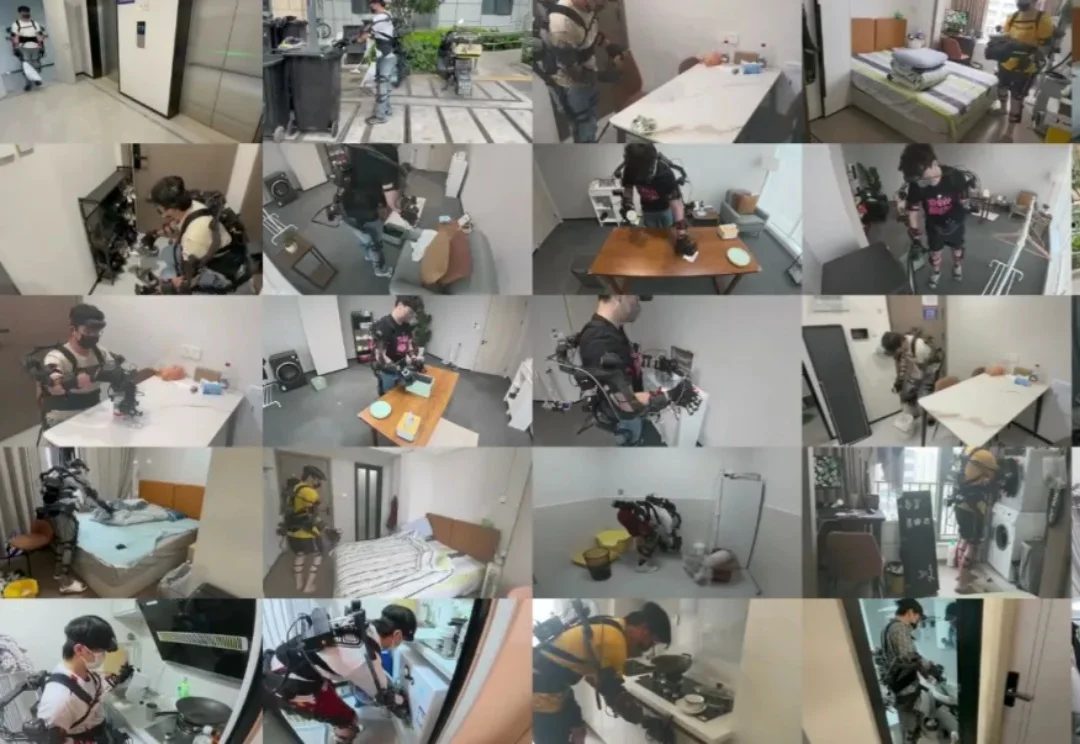
让人形机器人在移动中完成精细操作,一直是具身智能领域没有被很好解决的问题。
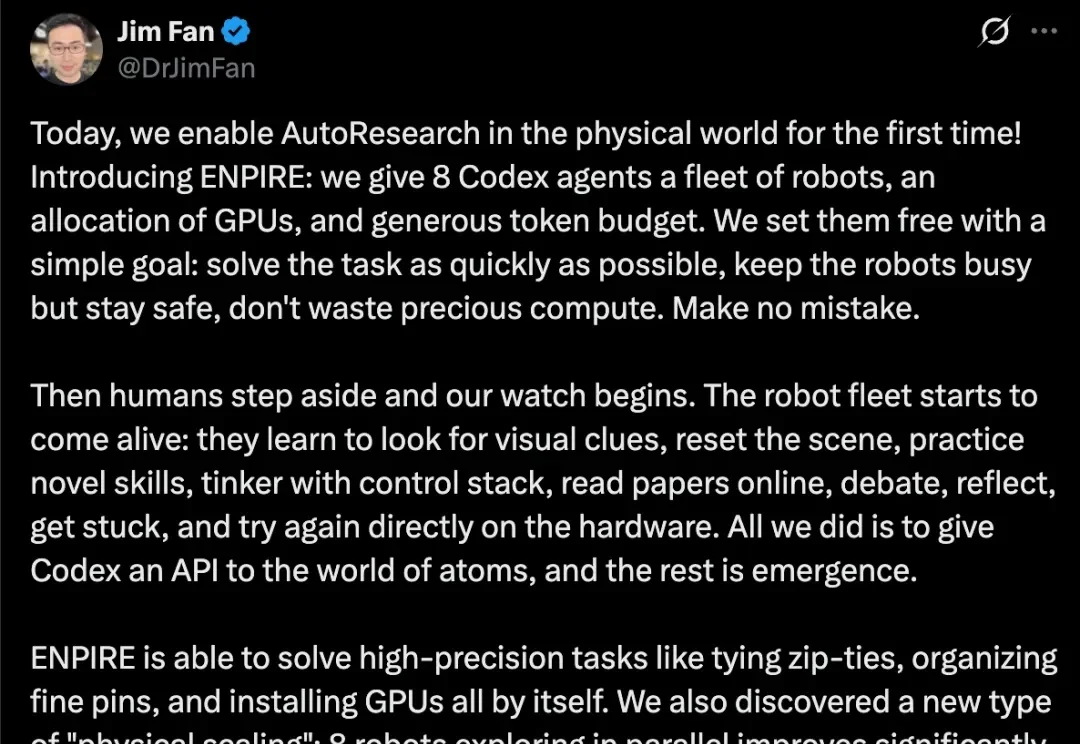
自动化研究,这一次真正走出代码沙盒,进入了真实的物理世界。
傍晚时分,我们走进一栋普通的写字楼。电梯门打开后,走廊和办公室都没有太多异样,直到一束粉色霓虹灯光从房间深处透出来——墙上亮着一行手写体的Somnia Lab,像是某种暧昧的提示,把这里和外面的日常办公秩序轻轻隔开。
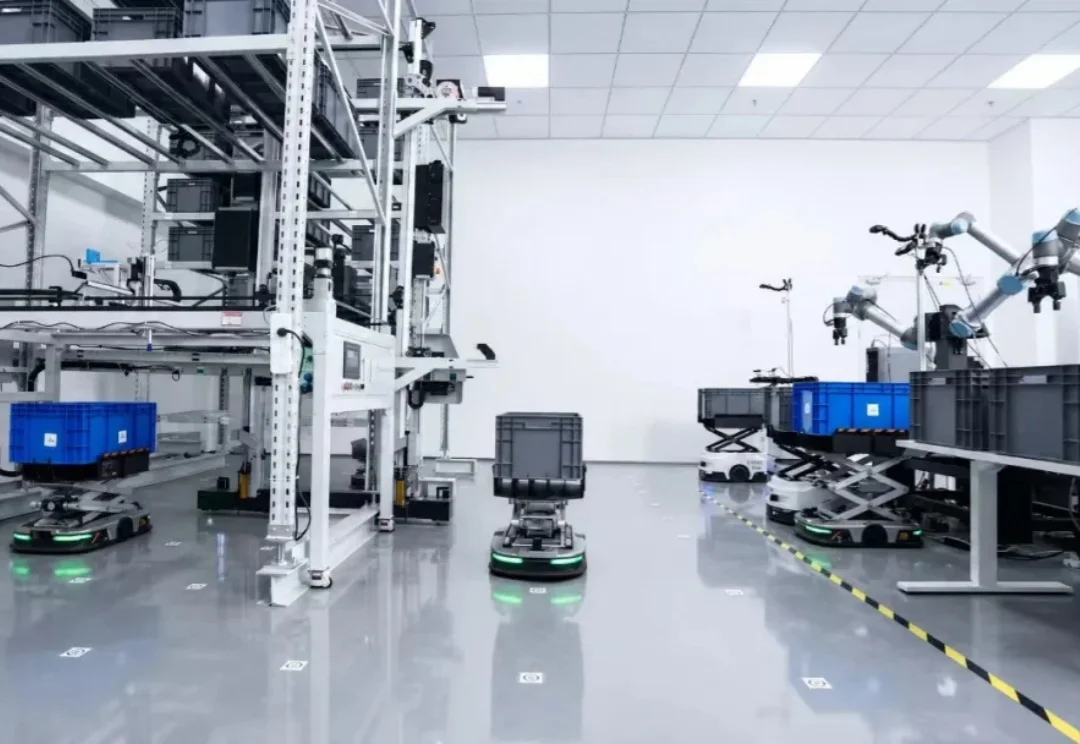
模型还不够完美,但机器人必须开始干活。Ferrata 想解决的,正是 Physical AI 从 Demo 走向真实现场之前,最缺的那层安全绳。
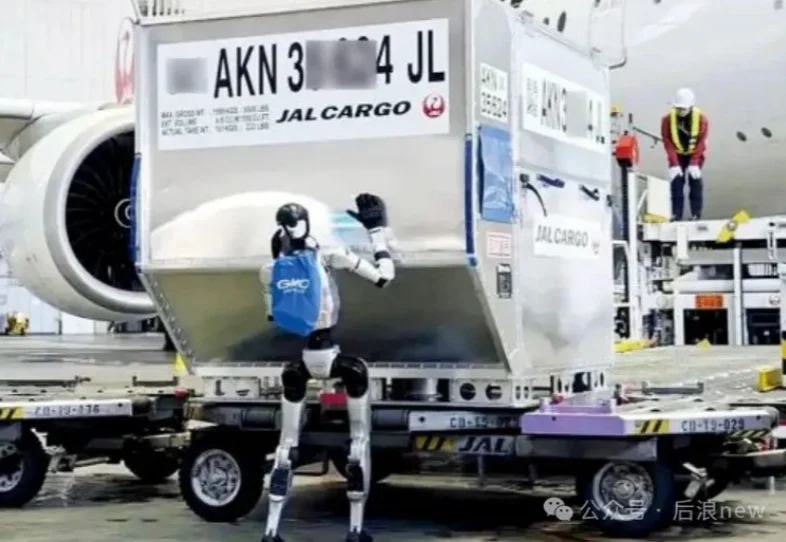
KOID是美股首支覆盖具身智能和Physical AI全生态的ETF,持仓50家公司,横跨美国、中国、日本、欧洲市场,目前持有16家中国公司(文末有清单)。KOID不仅押注人形机器人整机厂商,更侧重上游零部件、芯片等核心资产,整体投资思路是复刻“卖铲子”和“卡脖子”逻辑。