CoRL 2026重磅开源!Sharpa世界联觉模型实现真实扰动鲁棒手内操作
CoRL 2026重磅开源!Sharpa世界联觉模型实现真实扰动鲁棒手内操作灵巧手从 demo 走向真实应用,关键不只是 “会不会动”,而是能否在 noisy depth、稀疏触觉、外力扰动和未见物体下稳定泛化。现有 in-hand manipulation 往往依赖固定物体、定初始位姿或理想传感器。而一旦遇到真实深度噪声、形状变化和接触状态不可见,这些策略就容易退化成近乎开环的 “手指套路”。
搜索
灵巧手从 demo 走向真实应用,关键不只是 “会不会动”,而是能否在 noisy depth、稀疏触觉、外力扰动和未见物体下稳定泛化。现有 in-hand manipulation 往往依赖固定物体、定初始位姿或理想传感器。而一旦遇到真实深度噪声、形状变化和接触状态不可见,这些策略就容易退化成近乎开环的 “手指套路”。
这是连马斯克都亲自盖章、公认最难啃的一块「硬骨头」。
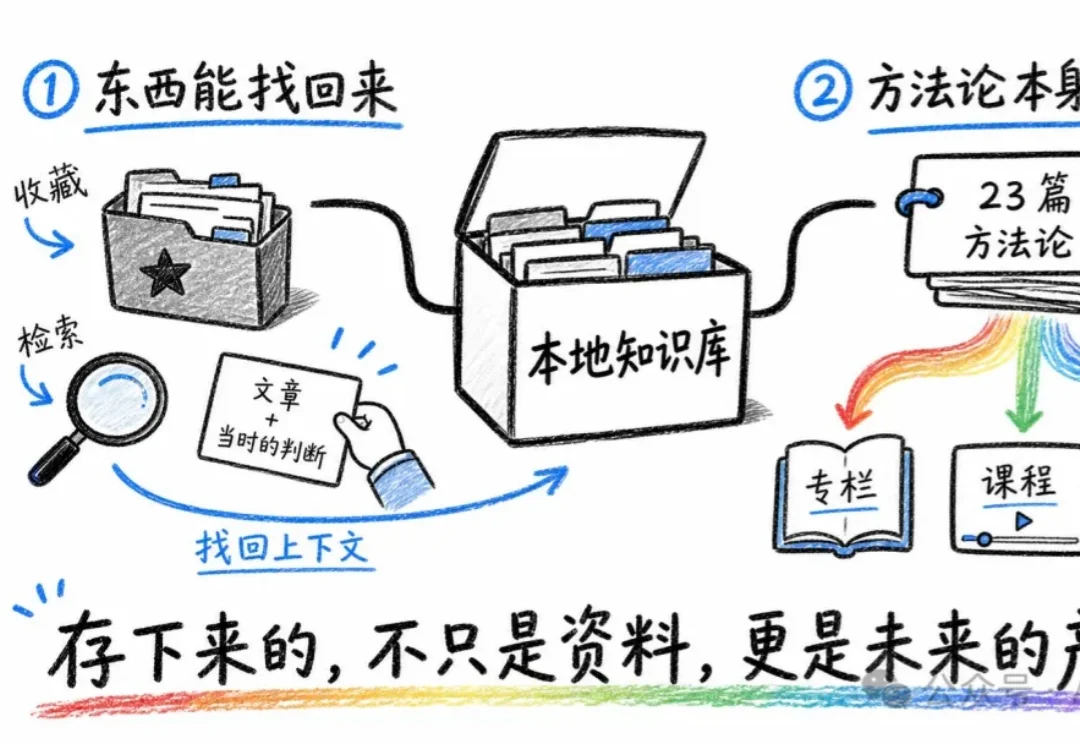
7 月初的时候,我照着 Karpathy 那套 LLM Wiki(简单说就是让 AI 帮你把资料编译成一个能长大的百科)搭了个本地知识库。
昨天上午9点43分,Karpathy在X上敲了八个词,把一场刚跑了五个多小时的大戏当场按停。大意是:推特上居然在传这种莫名其妙的假消息,没有,我没走。在这之前的五个多小时里,全世界的AI圈已经替他把离职流程走完了——不仅辞职信提交了,公司邮箱也停用了。
官宣入职 Anthropic 才两个多月,Andrej Karpathy 就要走了?刚刚,有网友发现 Karpathy 修改了自己的个人简介,去掉了其中的公司信息。在删除之前,他的信息简介栏有着清晰的「Anthropic」字眼。有人说,这个改动发生在昨天。
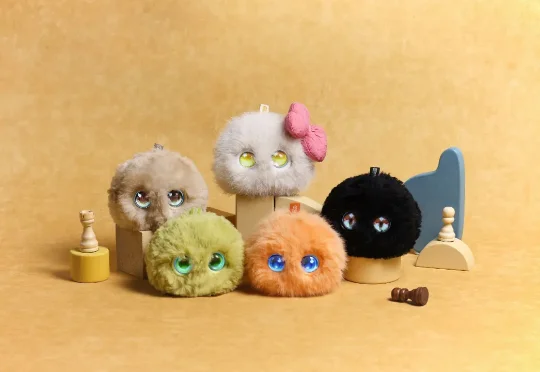
FounderPark 独家获悉,AI 潮玩品牌珞博智能(Robopoet)宣布于 2026 年初完成亿元级 Pre-A 轮融资。本轮融资新增华映资本、广和通、涂鸦智能三大新股东,同时老股东红杉中国、
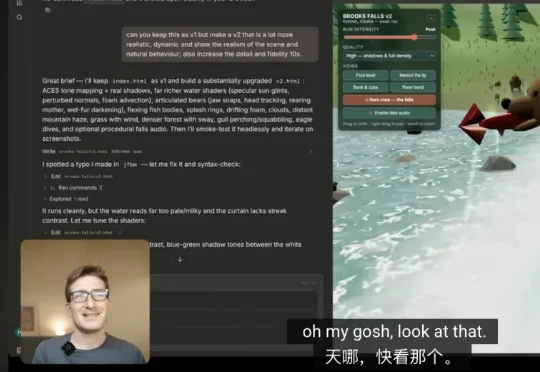
Fable 5重新上线,Arena.ai的Gostev在一段视频中甩出63个3D世界,几乎都是一次成型。看了视频,就连刚加盟Anthropic预训练团队的Karpathy,也直呼没想到。
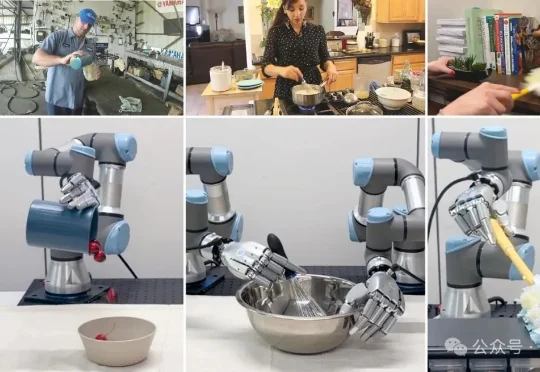
UC Berkeley团队提出的端到端流程旨在解决该问题,研究团队跑通了首条能够从网络视频生成真实灵巧手实机执行轨迹的完整链路:先从真实场景中的单目RGB视频中重建4D手-物交互过程,再将这些交互轨迹重定向到拥有22个自由度的Sharpa Wave灵巧手上。
知识第一次,能像代码一样利滚利。前OpenA 创始团队成员、特斯拉前 AI 高级总监 Andrej Karpathy,提出一个狠招:别再用 RAG 检索你的知识库,让大模型把它「编译」成一座持续生长的活 Wiki。两个多月,他在GitHub屠出 5000+ star。
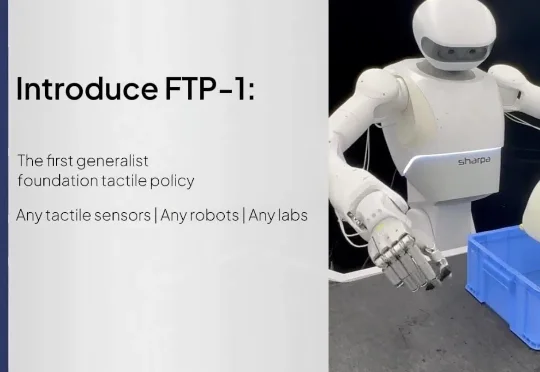
来自 Sharpa、清华大学、UC Berkeley、上海交通大学、ETH Zurich 等机构的研究者提出了首个通用触觉基础策略 FTP-1。它基于约 3,000 小时、来自 26 个数据来源和 21 种触觉传感器的数据进行预训练