CoRL 2026重磅开源!Sharpa世界联觉模型实现真实扰动鲁棒手内操作
CoRL 2026重磅开源!Sharpa世界联觉模型实现真实扰动鲁棒手内操作灵巧手从 demo 走向真实应用,关键不只是 “会不会动”,而是能否在 noisy depth、稀疏触觉、外力扰动和未见物体下稳定泛化。现有 in-hand manipulation 往往依赖固定物体、定初始位姿或理想传感器。而一旦遇到真实深度噪声、形状变化和接触状态不可见,这些策略就容易退化成近乎开环的 “手指套路”。
搜索
灵巧手从 demo 走向真实应用,关键不只是 “会不会动”,而是能否在 noisy depth、稀疏触觉、外力扰动和未见物体下稳定泛化。现有 in-hand manipulation 往往依赖固定物体、定初始位姿或理想传感器。而一旦遇到真实深度噪声、形状变化和接触状态不可见,这些策略就容易退化成近乎开环的 “手指套路”。
这是连马斯克都亲自盖章、公认最难啃的一块「硬骨头」。
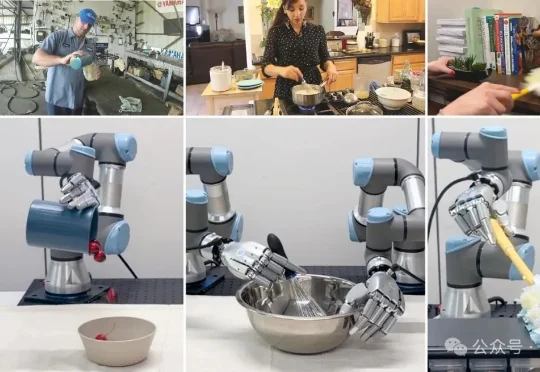
UC Berkeley团队提出的端到端流程旨在解决该问题,研究团队跑通了首条能够从网络视频生成真实灵巧手实机执行轨迹的完整链路:先从真实场景中的单目RGB视频中重建4D手-物交互过程,再将这些交互轨迹重定向到拥有22个自由度的Sharpa Wave灵巧手上。
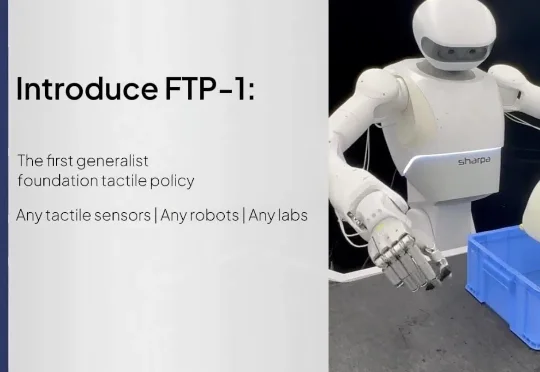
来自 Sharpa、清华大学、UC Berkeley、上海交通大学、ETH Zurich 等机构的研究者提出了首个通用触觉基础策略 FTP-1。它基于约 3,000 小时、来自 26 个数据来源和 21 种触觉传感器的数据进行预训练
从灵巧手开始「制造时间」:揭秘 Sharpa 的通用人工智能之路 作者|Li Yuan 编辑|郑玄 今年的春晚,已经变成机器人大战了。 在热闹之下,笔者关注到了一个很有趣的细节,相比于去年的机器人,今
《晚点 Auto》独家获悉,激光雷达供应商禾赛科技联合创始人及 CTO 向少卿和 CEO 李一帆、首席科学家孙恺在 2024 年底创立了一家机器人公司 Sharpa,主要开发通用机器人及核心部件。