速递|红杉领投AI机器人创企Mecka AI,估值5亿美元
速递|红杉领投AI机器人创企Mecka AI,估值5亿美元专注于收集人体运动数据以训练人形机器人的AI机器人初创公司Mecka AI,即将完成由红杉资本领投的新一轮融资,估值约为5亿美元,该公司通过付费让人们佩戴传感器记录日常任务来获取机器人训练所需的真实世界数据。
来自主题: AI资讯
8137 点击 2026-09-18 15:47

 搜索
专注于收集人体运动数据以训练人形机器人的AI机器人初创公司Mecka AI,即将完成由红杉资本领投的新一轮融资,估值约为5亿美元,该公司通过付费让人们佩戴传感器记录日常任务来获取机器人训练所需的真实世界数据。
灵巧手从 demo 走向真实应用,关键不只是 “会不会动”,而是能否在 noisy depth、稀疏触觉、外力扰动和未见物体下稳定泛化。现有 in-hand manipulation 往往依赖固定物体、定初始位姿或理想传感器。而一旦遇到真实深度噪声、形状变化和接触状态不可见,这些策略就容易退化成近乎开环的 “手指套路”。
近期,美国俄勒冈州立大学研发出一种新型成像传感器,不仅可在探测光线的同时进行图像存储(近期光照信息),还能实现信息的按需“遗忘”。
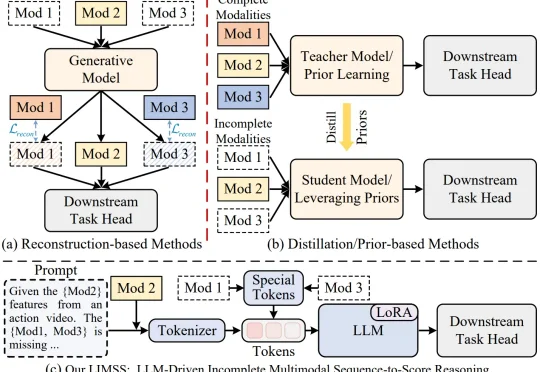
本文是北京大学彭宇新教授团队联合福州大学柯逍教授团队在细粒度多模态动作质量评价领域的最新研究成果,相关论文已被 ICML 2026 接收为 Spotlight,并已开源。真实世界中的多模态数据往往并不完整。在动作质量评价任务中,视频、光流、音频等模态能够从不同角度描述动作执行过程,但在实际采集时,传感器故障、环境噪声、隐私限制等因素都会导致模态缺失。
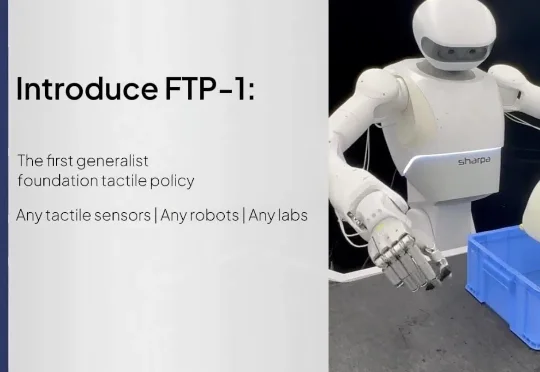
来自 Sharpa、清华大学、UC Berkeley、上海交通大学、ETH Zurich 等机构的研究者提出了首个通用触觉基础策略 FTP-1。它基于约 3,000 小时、来自 26 个数据来源和 21 种触觉传感器的数据进行预训练
搞AI绘画的Midjourney,要干上Spa了???
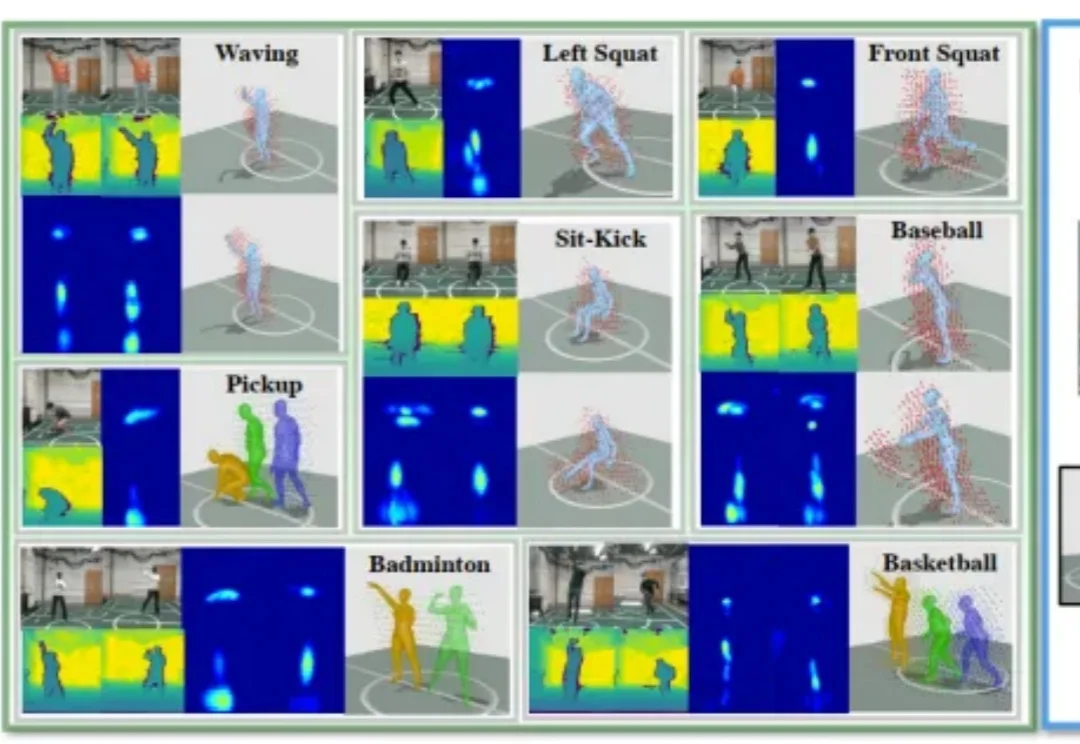
想象几个并不遥远的场景: 医院的病房里,刚做完手术的患者正在练习下床、走动,智能系统通过摄像头捕捉他的动作,判断步态是否稳定、有没有跌倒风险;回到家,在卧室或浴室这样私密的空间里,老人起身、转身、洗漱,甚至意外滑倒的瞬间,也可能被视觉传感器记录,只为了让 AI 能更早发现异常;
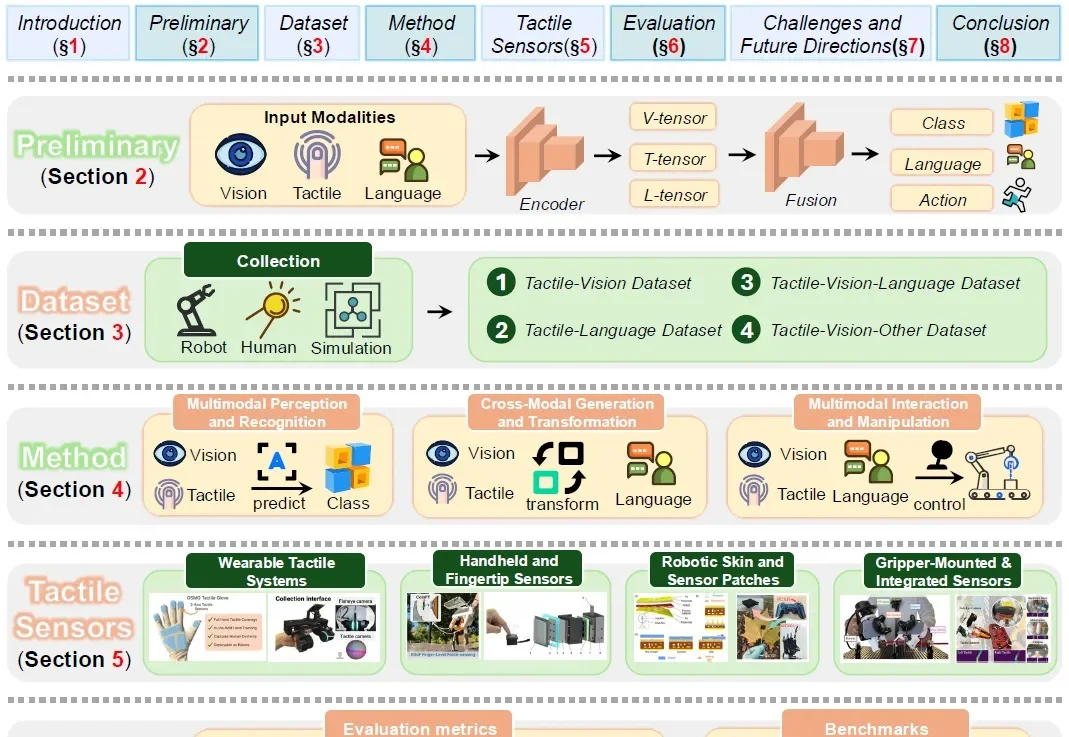
在具身智能的感知拼图中,触觉一直扮演着不可或缺却难以被完美量化的角色。它提供了视觉等远程传感器无法替代的关于接触几何、材料特性和交互动态的直接反馈。
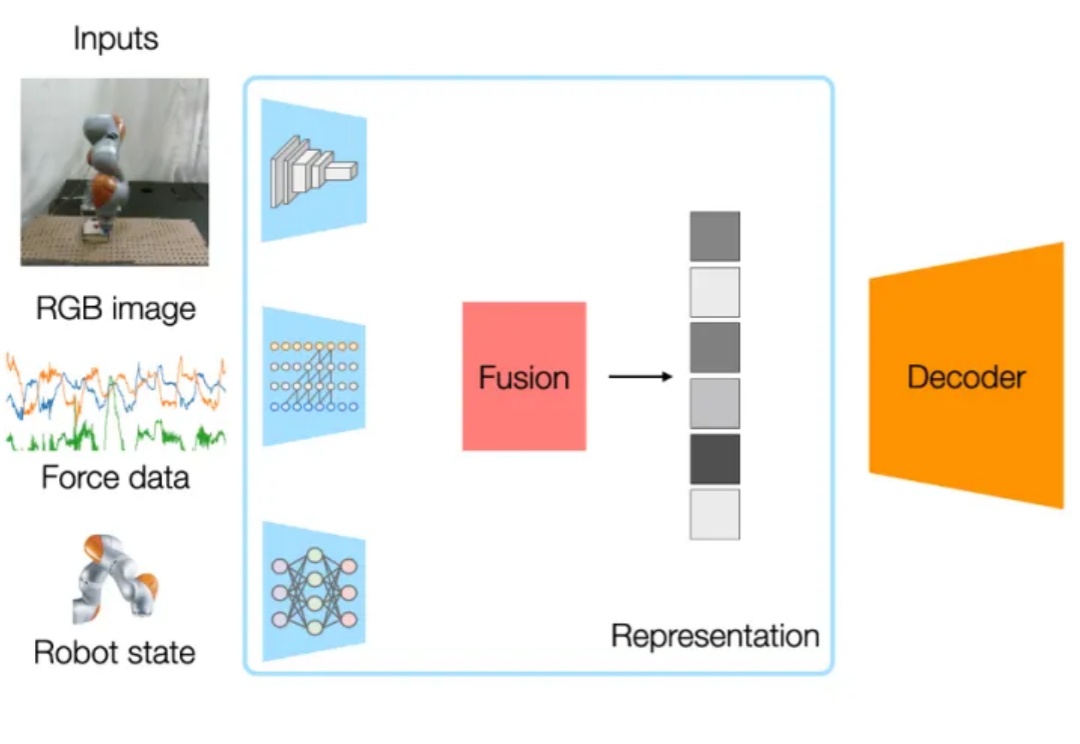
这项工作由伊利诺伊大学香槟分校 (UIUC)、哈佛大学、哥伦比亚大学和麻省理工学院 (MIT) 的合作完成 。
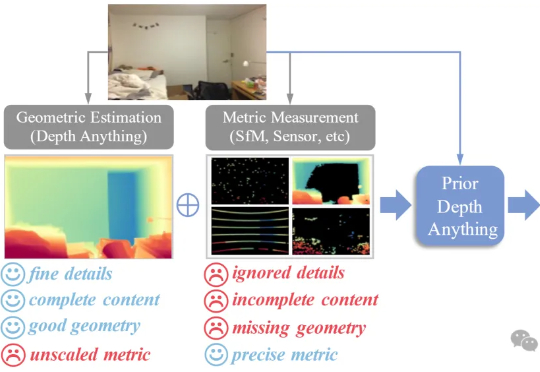
浙江大学与港大团队推出「Prior Depth Anything」,把稀疏的深度传感器数据与AI完整深度图融合,一键补洞、降噪、提分辨率,让手机、车载、AR眼镜都能实时获得精确三维视觉。无需额外训练,就能直接提升VGGT等3D模型的深度质量,零样本刷新多项深度补全、超分、修复纪录。