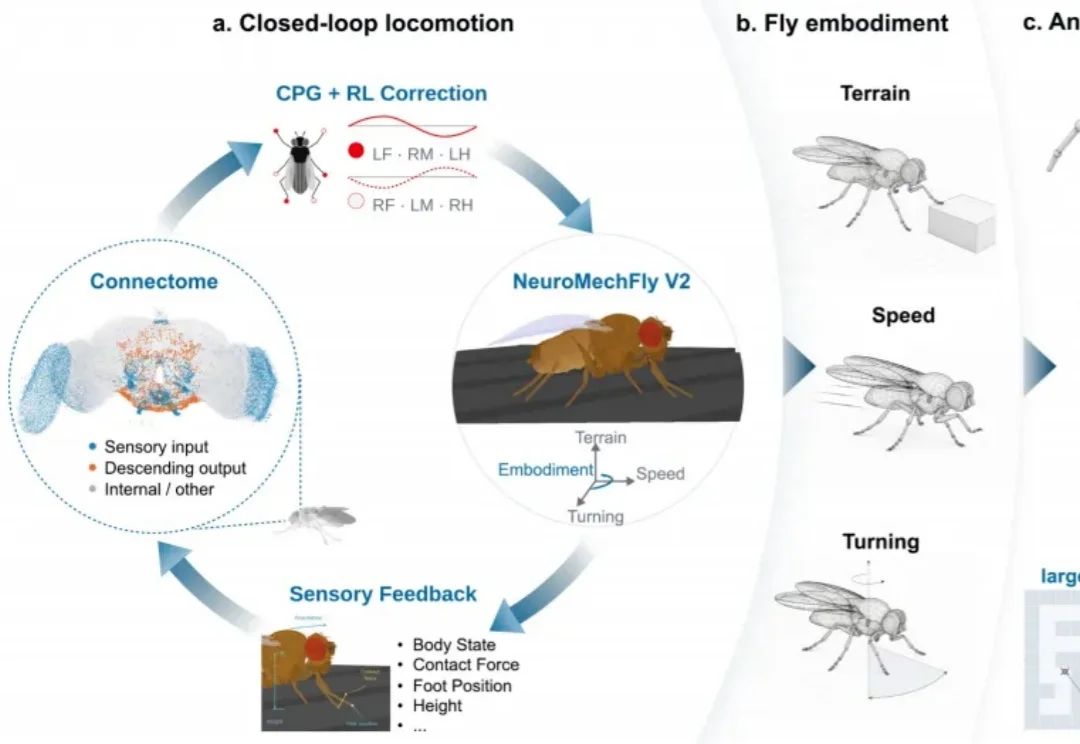
机器人抄果蝇“作业”?清华团队用果蝇大脑“接线图”,让具身智能学会了自适应
机器人抄果蝇“作业”?清华团队用果蝇大脑“接线图”,让具身智能学会了自适应最近,数字果蝇在AI圈火了。
来自主题: AI技术研报
9132 点击 2026-11-04 15:00

 搜索
最近,数字果蝇在AI圈火了。
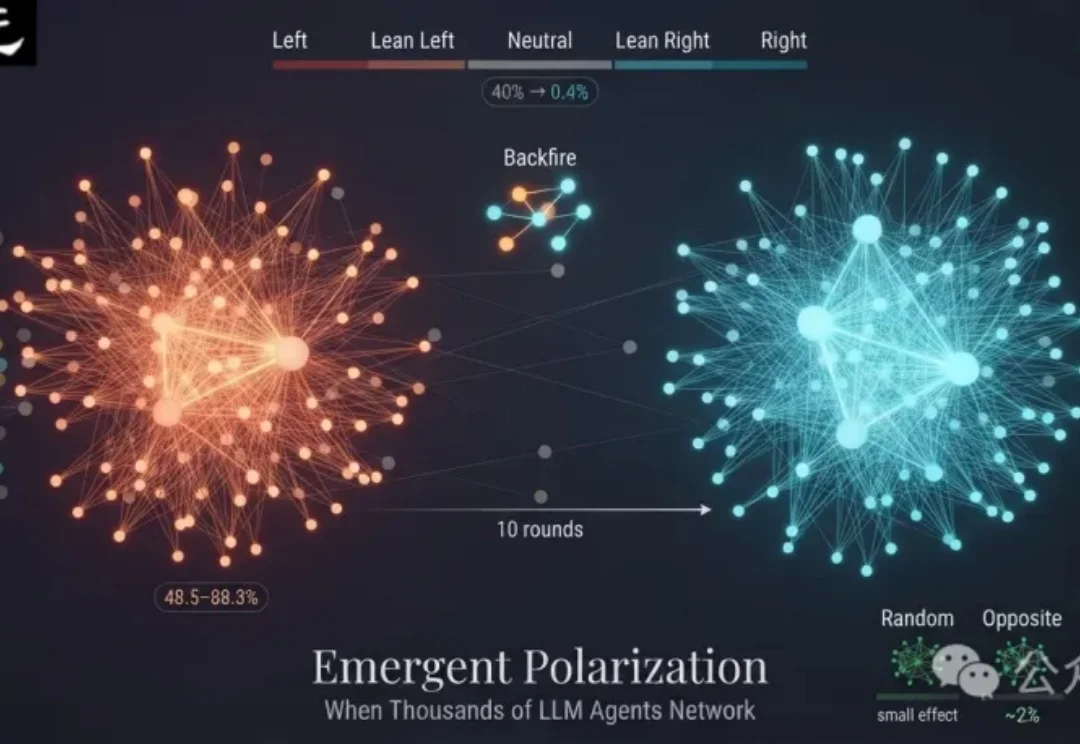
当数千个大语言模型智能体被连入同一个网络、彼此可以自由交流并不断更新观点时,会发生什么?
AI江湖的名头换了一茬又一茬:AI四小龙、大模型六小虎……
「让AI像牛顿一样思考」,这件事,终于有望了。
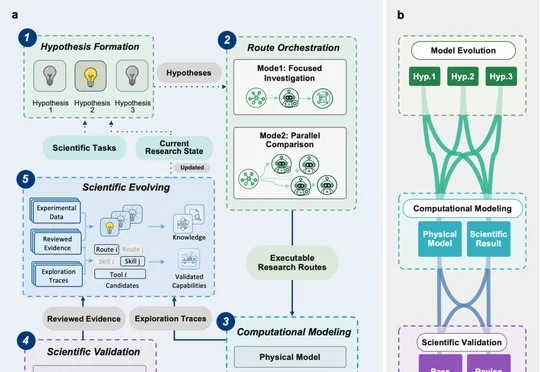
清华大学张强教授团队联合北京清屿科技、香港大学和北京怀柔实验室提出EvoSim,使AI从实验偏差中追查机制、修订方程并积累建模方法,并在电池快充析锂与动态电压预测场景完成验证。
清华大学研究团队提出动作级在线蒸馏ActionOPD,在学生实际访问状态下以语义动作监督策略优化,使轻量Agent学习教师决策而非模仿Token,并支持黑盒接口、跨家族蒸馏及Self-ActionOPD自蒸馏。
清华大学、智元与无问芯穹提出群体经验学习(Collective Experience Learning,CEL),在96台机器人上验证FERT与FATS,使五项任务总体成功率达97.5%,手机包装任务成功率从86.7%升至98.3%。
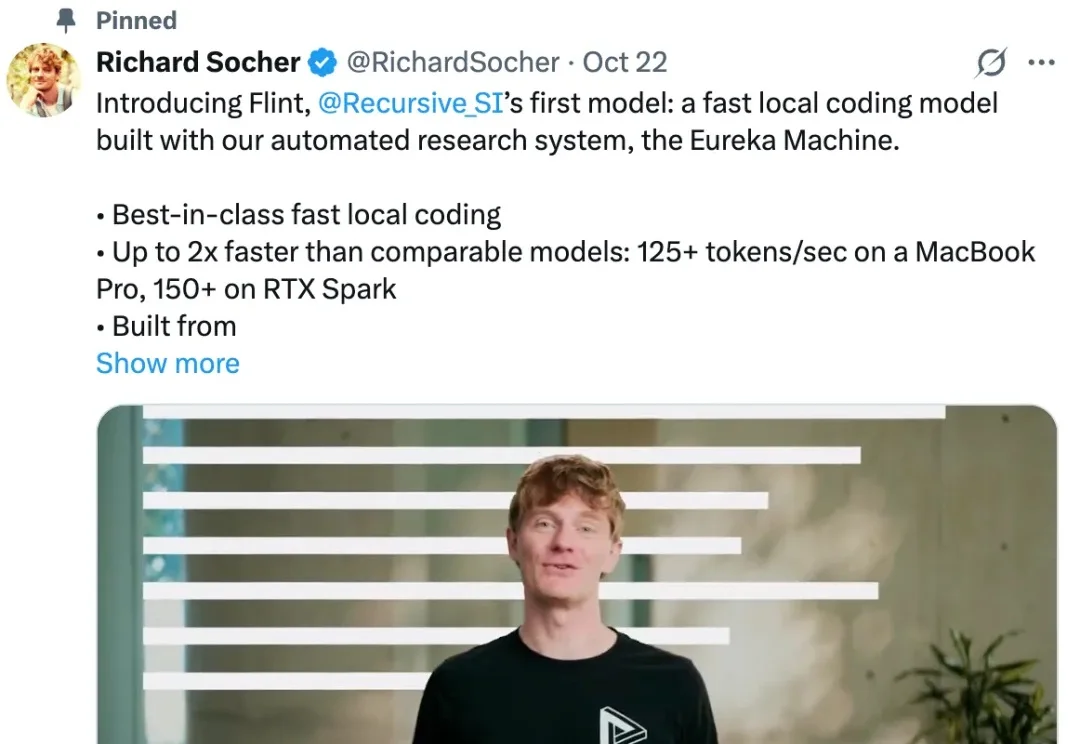
AI 的下一次突破将从何而来?业界大佬们一两年前就已给出判断。
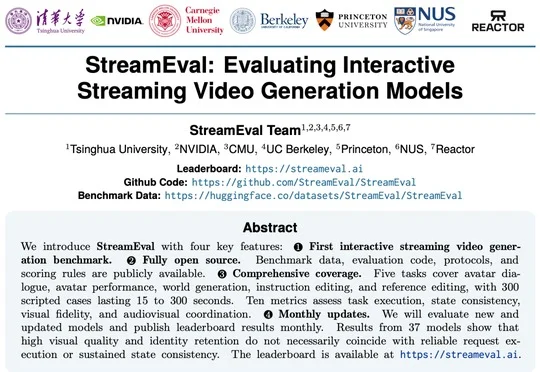
清华大学、英伟达等机构联合推出全球首个流式交互视频生成评测榜单StreamEval,以300个用例评测38个模型,揭示当前模型在连续指令执行和状态一致性方面仍存明显短板。
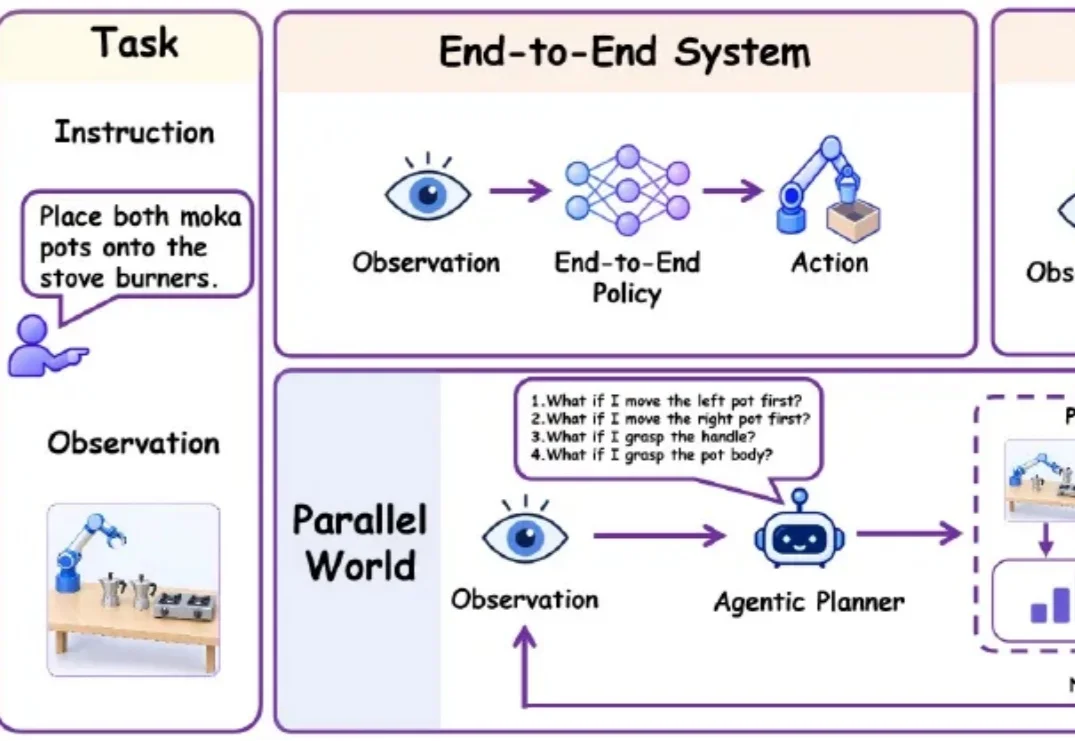
机器人动手前,能不能先看一看不同选择会带来什么后果?ParallelWorld 将多步预演引入具身智能体的高层规划,将任务成功率从 56% 提升至 83%。