CoRL 2026重磅开源!Sharpa世界联觉模型实现真实扰动鲁棒手内操作
CoRL 2026重磅开源!Sharpa世界联觉模型实现真实扰动鲁棒手内操作灵巧手从 demo 走向真实应用,关键不只是 “会不会动”,而是能否在 noisy depth、稀疏触觉、外力扰动和未见物体下稳定泛化。现有 in-hand manipulation 往往依赖固定物体、定初始位姿或理想传感器。而一旦遇到真实深度噪声、形状变化和接触状态不可见,这些策略就容易退化成近乎开环的 “手指套路”。
搜索
灵巧手从 demo 走向真实应用,关键不只是 “会不会动”,而是能否在 noisy depth、稀疏触觉、外力扰动和未见物体下稳定泛化。现有 in-hand manipulation 往往依赖固定物体、定初始位姿或理想传感器。而一旦遇到真实深度噪声、形状变化和接触状态不可见,这些策略就容易退化成近乎开环的 “手指套路”。
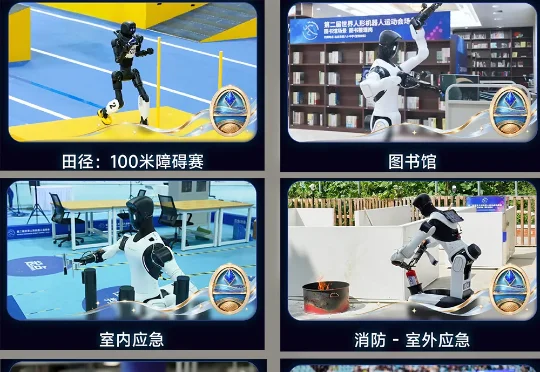
刚刚,2026世界人形机器人运动会落下帷幕,最终成绩单出炉。智元获得金牌数、奖牌数双第一,拿下18金16银12铜。灵巧手金牌最多、场景赛金牌最多、舞蹈武术类金牌最多……首次参赛的智元成为最大赢家之一:灵犀X2量产机拿下田径100米障碍赛冠军,远征A3在竞技类项目中夺得武术太极拳金牌;精灵G2拿下图书馆、室外应急场景等比赛的金牌
过去几年,机器人灵巧手的竞争焦点长期围绕“多少自由度”“能不能抓住”“能不能完成复杂动作”。进入具身智能时代后,这一瓶颈正在悄然转移:机器人不再只是缺少一只“能动的手”,而是缺少一只能够真正理解接触、感知力反馈、判断材质与状态的“认知之手”。
2026世界机器人大会(WRC)开幕当天,北京亦庄的展馆里挤满了人形机器人、工业机械臂和各式各样的灵巧手Demo。
这是连马斯克都亲自盖章、公认最难啃的一块「硬骨头」。
记得何同学做过一个超复杂的流水线项目吗?
刚刚结束的 2026 年世界人工智能大会(WAIC) ,具身智能与 AI 终端占据了最显眼的位置,人形机器人、灵巧手和各类智能硬件吸引了大量目光。
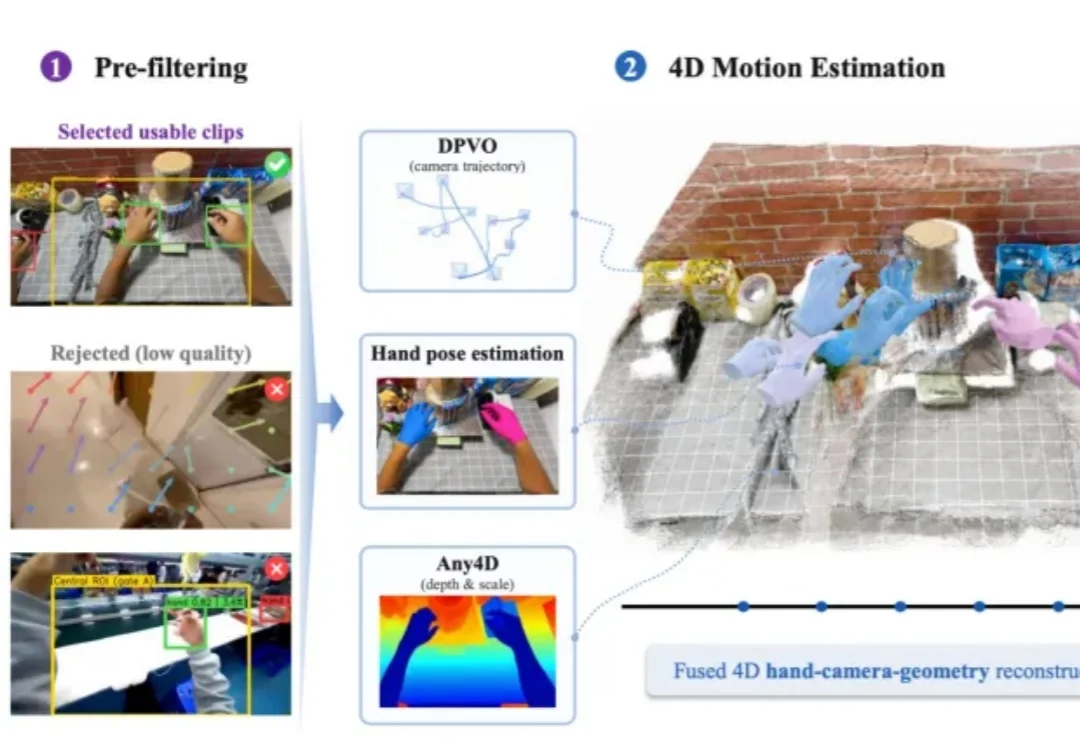
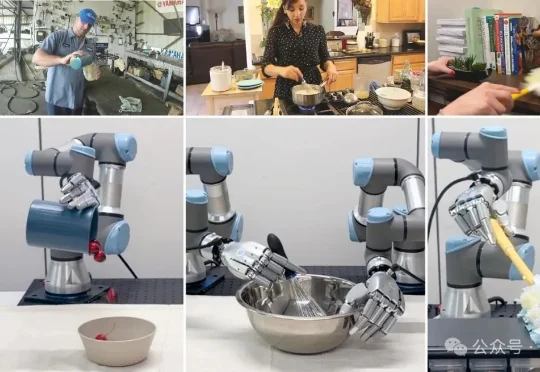
UC Berkeley团队提出的端到端流程旨在解决该问题,研究团队跑通了首条能够从网络视频生成真实灵巧手实机执行轨迹的完整链路:先从真实场景中的单目RGB视频中重建4D手-物交互过程,再将这些交互轨迹重定向到拥有22个自由度的Sharpa Wave灵巧手上。
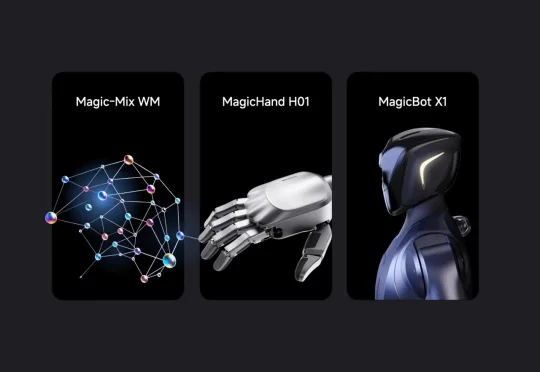
魔法原子在会上推出了新一代人形机器人 MagicBot X1 和灵巧手 MagicHand H01,而且第一次把其世界模型 Magic-Mix、数据生成与训练反馈闭环,作为一套完整的具身智能底层能力集中展示出来。
如果你看过最近的人形机器人演示,大概率会被它们的运动能力震撼到。